Dos interfaces CAN
CAN1 y CAN2 se conectan directamente a los buses CAN del vehículo. Seleccione el programa y el esquema de conexión adecuados para ese vehículo.


EQUIPOS EDVADO
Lector de datos CAN · Bluetooth LE / RS485 / USB-C
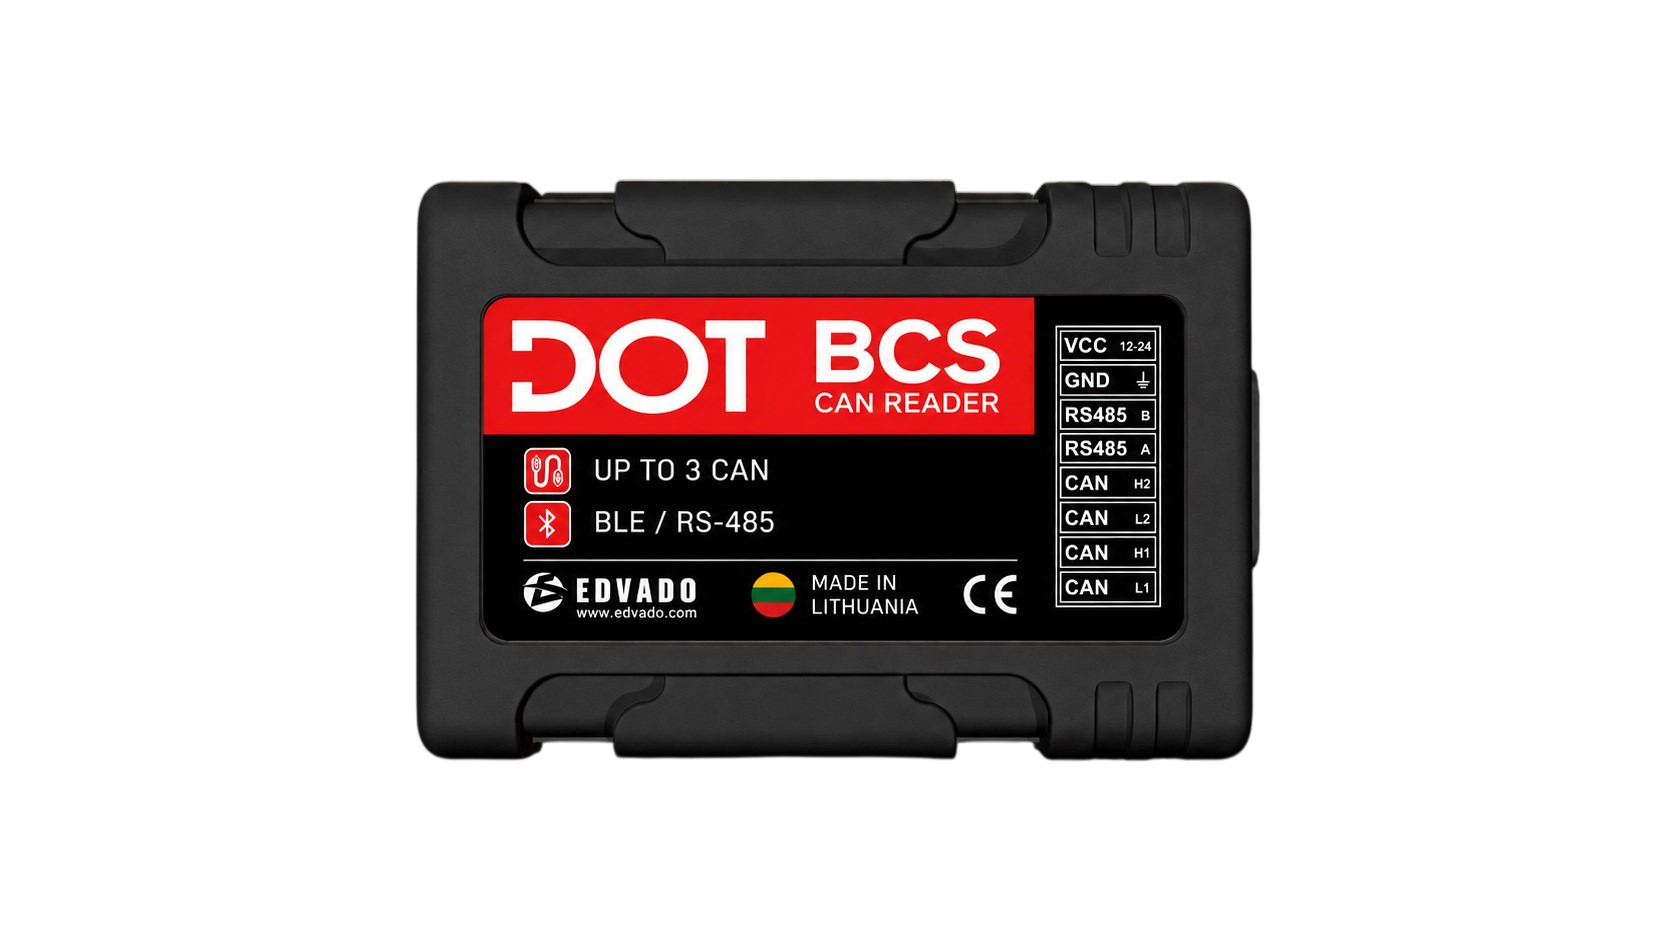
DOT BCS lee y procesa datos CAN del vehículo o de maquinaria y los transmite a un localizador. Los parámetros disponibles dependen del vehículo, del programa de decodificación CAN y del firmware instalado. La compatibilidad con J1939 no implica compatibilidad con todos los vehículos.
CAN1 y CAN2 se conectan directamente a los buses CAN del vehículo. Seleccione el programa y el esquema de conexión adecuados para ese vehículo.
RS485 utiliza DTA-CAN; los anuncios BLE transmiten los parámetros CAN seleccionados. USB-C permite datos, diagnóstico, configuración y actualización del firmware.
61 × 42 × 15 mm, 24 g y protección IP54. Respete los límites de alimentación e instalación del manual.
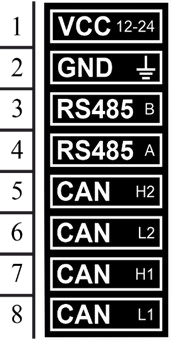
| Pin | Designación | Función |
|---|---|---|
| 1 | VCC | Positivo de alimentación |
| 2 | GND | Negativo de alimentación |
| 3 | B / H3 | RS485 B → localizador / CAN3 H → vehículo* |
| 4 | A / L3 | RS485 A → localizador / CAN3 L → vehículo* |
| 5 | H2 | CAN2 H → vehículo |
| 6 | L2 | CAN2 L → vehículo |
| 7 | H1 | CAN1 H → vehículo |
| 8 | L1 | CAN1 L → vehículo |
* CAN3 utiliza los pines 3–4 de RS485. Estas funciones no pueden utilizarse simultáneamente; CAN3 requiere firmware especializado. La imagen del conector procede de la página 4 del manual.
Conecte RS485 A con A y B con B. Conecte cada par CAN H/L según el esquema del vehículo específico. Solicítelo a support@edvado.com indicando el modelo del vehículo y la versión del módulo.
Conecte USB-C a CAN Configurator, abra el puerto COM y lea la configuración. Seleccione el programa del vehículo compatible y guarde. Cambie el programa únicamente con los buses CAN desconectados o el contacto apagado; vuelva a abrir el puerto COM tras el reinicio.
POWER: verde — alimentación externa conectada. IGNITION: azul — un destello por segundo en funcionamiento normal; tres destellos indican contacto encendido.
La transmisión de datos BLE y la configuración del módulo por Bluetooth son funciones distintas. La configuración requiere firmware especializado. Active BLE y seleccione hasta cuatro parámetros CAN dinámicos para la integración universal siguiente. Solo se transmiten datos admitidos por el programa CAN y disponibles en el bus del vehículo.
Manufacturer data contiene hasta cinco parámetros CAN: el primero es fijo, código 51 (can_sequrity_state, indicadores de seguridad), y los cuatro restantes son dinámicos. Si se seleccionan más de cinco parámetros, los dinámicos rotan; el intervalo predeterminado es de 10 segundos.
En un localizador DOT con integración universal de sensores BLE, introduzca la dirección MAC del lector: 12 caracteres hexadecimales sin separadores. Utilice la cadena completa:
FF#T220:[B11,B12,B13,B14];FF#T221:[B16,B17,B18,B19];FF#T222:[B21,B22,B23,B24];FF#T223:[B26,B27,B28,B29]T220 → VAL_10; T221 → VAL_11; T222 → VAL_12; T223 → VAL_13. La cadena extrae los cuatro valores dinámicos en el orden del paquete, no los códigos de parámetro. Las unidades y la escala dependen del parámetro: 982 para combustible equivale a 98,2 l en el ejemplo; el factor 0,1 no se aplica a todos los valores.
Paquete: tipo Manufacturer data 0xFF; prefijo 16 0F, tipo de sensor BC, reservado 00, hasta cinco bloques de 5 bytes (1 byte de código + 4 de valor, little-endian en el ejemplo). Estructura completa en las páginas 11–12.
Solicite al soporte EDVADO el firmware adecuado para la versión del módulo. Coloque el archivo junto a CAN Configurator, seleccione Update firmware y espere el reinicio automático. CAN3 y la configuración Bluetooth requieren firmware especializado. Las capturas y los números de programa de ejemplo no son ajustes recomendados para su vehículo. Disponer de BLE o RS485 no demuestra la compatibilidad del localizador.
Elija un localizador DOT con recepción DTA-CAN confirmada por RS485 o integración universal de sensores BLE. Antes de pedirlo o conectarlo, confirme con EDVADO el firmware de ambos equipos, el programa CAN y los parámetros. La presencia de una interfaz no demuestra compatibilidad.
Contactar con soporte EDVADOContacte con el equipo adecuado
A. Vivulskio g. 7, Vilnius 03220, Lithuania
La dirección está disponible sin cargar Google. Permita el mapa solo si acepta enviar datos de conexión a Google.
Oficina en VilnaA. Vivulskio g. 7, Vilnius 03220, Lithuania