Deux interfaces CAN
CAN1 et CAN2 se connectent directement aux bus CAN du véhicule. Sélectionnez le programme approprié et le schéma de câblage propre au véhicule.


EDVADO HARDWARE
Lecteur de données CAN · Bluetooth LE / RS485 / USB-C
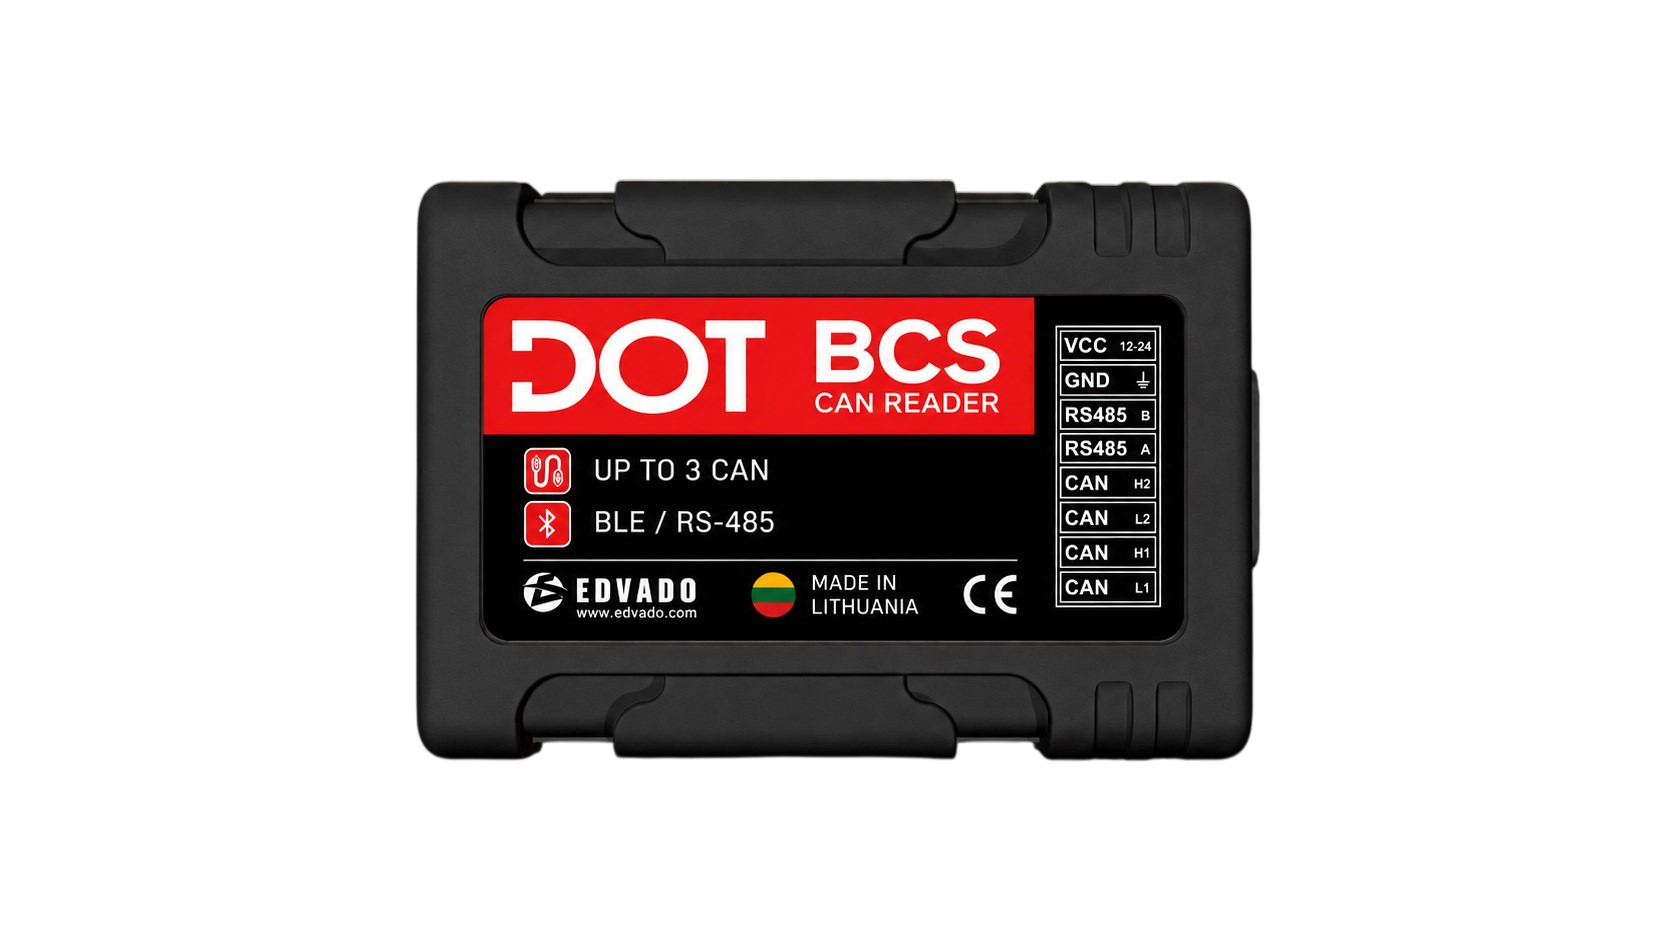
DOT BCS reads and processes vehicle or machinery CAN data and transmits it to a tracker. Available parameters depend on the vehicle, the selected CAN decoding program and the installed firmware. J1939 support does not imply compatibility with every vehicle.
CAN1 et CAN2 se connectent directement aux bus CAN du véhicule. Sélectionnez le programme approprié et le schéma de câblage propre au véhicule.
RS485 utilise DTA-CAN ; les annonces BLE transportent certains paramètres CAN. USB-C prend en charge le transfert de données, le diagnostic, la configuration et les mises à jour du micrologiciel.
61 × 42 × 15 mm, 24 g et protection IP54. Respectez les limites d’alimentation et d’installation indiquées dans le manuel.
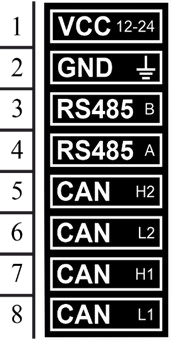
| Broche | Désignation | Fonction |
|---|---|---|
| 1 | VCC | Borne positive de l’alimentation |
| 2 | GND | Borne négative de l’alimentation |
| 3 | B / H3 | RS485 B vers le traceur / CAN3 H vers le véhicule* |
| 4 | A / L3 | RS485 A vers le traceur / CAN3 L vers le véhicule* |
| 5 | H2 | CAN2 H vers le véhicule |
| 6 | L2 | CAN2 L vers le véhicule |
| 7 | H1 | CAN1 H vers le véhicule |
| 8 | L1 | CAN1 L vers le véhicule |
* CAN3 partage les broches 3–4 avec RS485. Ces fonctions ne peuvent pas être utilisées simultanément ; CAN3 nécessite un micrologiciel spécialisé. L'apparence du connecteur est reproduite à partir de la page 4 du manuel.
Raccordez RS485 A à A et B à B. Raccordez chaque paire CAN H/L conformément au schéma du véhicule concerné. Demandez le schéma à support@edvado.com en précisant le modèle du véhicule et la version du module.
Connectez USB-C à CAN Configurator, ouvrez le port COM et lisez les paramètres actuels. Choisissez un programme de véhicule pris en charge et enregistrez. Ne modifiez le programme que lorsque le CAN est déconnecté ou que le contact est coupé ; reconnectez le port COM après le redémarrage.
ALIMENTATION : vert — alimentation externe connectée. CONTACT : bleu — un clignotement par seconde en fonctionnement normal ; trois clignotements indiquent que le contact est mis.
La transmission de données BLE est différente de la configuration du module via Bluetooth. La configuration Bluetooth nécessite un micrologiciel spécialisé. Activez BLE et sélectionnez jusqu’à quatre paramètres CAN dynamiques requis pour l’intégration universelle ci-dessous. Les données ne sont transmises que si elles sont prises en charge par le programme CAN sélectionné et présentes sur le bus du véhicule.
Les données du fabricant contiennent jusqu’à cinq paramètres CAN : le premier est fixe, code 51 (can_sequrity_state, indicateurs de sécurité), suivi de quatre paramètres dynamiques. Si plus de cinq paramètres sont sélectionnés, les paramètres dynamiques alternent ; l’intervalle par défaut est de 10 secondes.
Sur un traceur DOT prenant en charge l’intégration universelle de capteurs BLE, saisissez l’adresse MAC du lecteur sous la forme de 12 caractères hexadécimaux sans séparateurs et utilisez cette chaîne d’extraction complète :
FF#T220:[B11,B12,B13,B14];FF#T221:[B16,B17,B18,B19];FF#T222:[B21,B22,B23,B24];FF#T223:[B26,B27,B28,B29]T220 → VAL_10; T221 → VAL_11; T222 → VAL_12; T223 → VAL_13. La chaîne extrait les quatre valeurs dynamiques dans l’ordre du paquet, et non les codes des paramètres. Les unités et la mise à l’échelle sont propres à chaque paramètre : la valeur de carburant 982 dans l’exemple signifie 98.2 L ; n’appliquez pas 0.1 à toutes les valeurs.
Paquet : type de données du fabricant 0xFF ; préfixe 16 0F, type de capteur BC, champ réservé 00, puis jusqu’à cinq blocs de 5 octets (code sur 1 octet + valeur sur 4 octets, en petit-boutiste dans l’exemple). Voir les pages 11–12 pour la structure complète.
Obtenez auprès de l’assistance EDVADO un micrologiciel adapté à la version du module. Placez-le dans le même dossier que CAN Configurator, sélectionnez Mettre à jour le micrologiciel et attendez le redémarrage automatique. La configuration de CAN3 et de Bluetooth fait partie des fonctions d’un micrologiciel spécial. Les captures d’écran et les numéros de programme donnés à titre d’exemple ne constituent pas des réglages recommandés pour votre véhicule. Ne présumez pas de la compatibilité avec un traceur au seul motif qu’il dispose de BLE ou de RS485.
Choisissez un traceur DOT dont la réception DTA-CAN via RS485 ou l’intégration de capteurs BLE universels est confirmée. Avant toute commande ou connexion, vérifiez avec l’assistance EDVADO l’adéquation entre le micrologiciel du traceur, le micrologiciel du lecteur, le programme CAN et les paramètres sélectionnés. La seule présence d’une interface ne constitue pas une preuve de compatibilité.
Contacter l’assistance EDVADOContacter l’équipe appropriée
A. Vivulskio g. 7, Vilnius 03220, Lituanie
L’adresse reste accessible sans charger Google. N’activez Maps que si vous acceptez d’envoyer des données de connexion à Google.
Bureau de VilniusA. Vivulskio g. 7, Vilnius 03220, Lituanie