Duas interfaces de barramento CAN
CAN1 e CAN2 ligam-se diretamente aos barramentos CAN do veículo. Selecione o programa correto e o esquema de ligações específico do veículo.


EDVADO HARDWARE
Leitor de dados CAN · Bluetooth LE / RS485 / USB-C
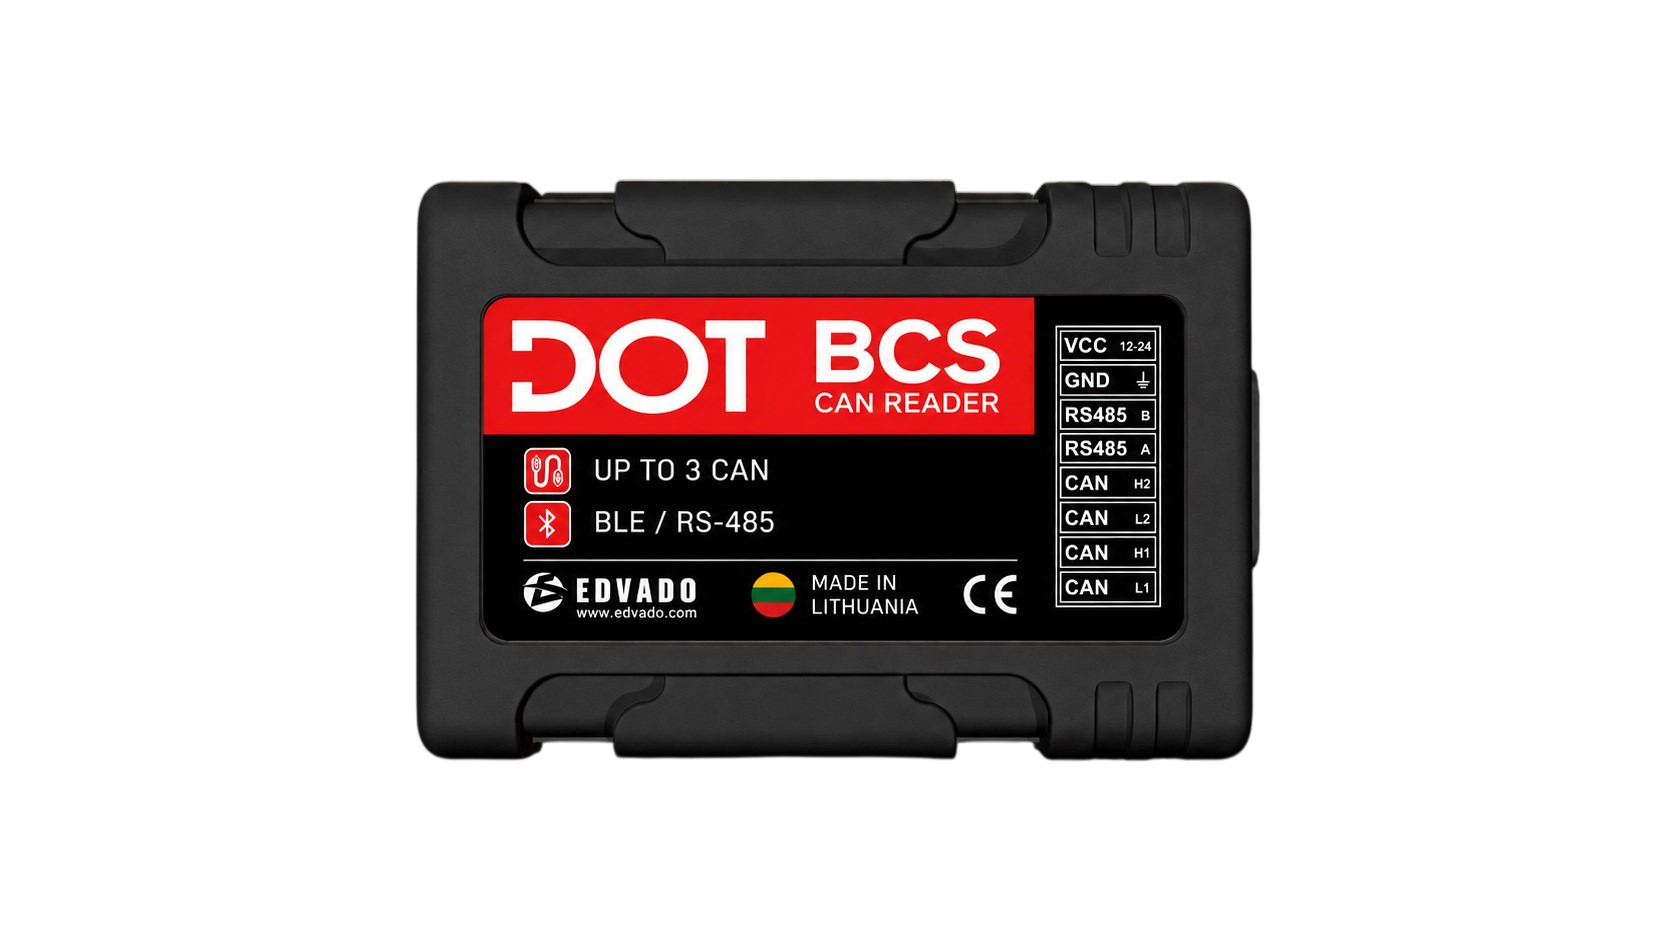
DOT BCS reads and processes vehicle or machinery CAN data and transmits it to a tracker. Available parameters depend on the vehicle, the selected CAN decoding program and the installed firmware. J1939 support does not imply compatibility with every vehicle.
CAN1 e CAN2 ligam-se diretamente aos barramentos CAN do veículo. Selecione o programa correto e o esquema de ligações específico do veículo.
RS485 utiliza DTA-CAN; os anúncios BLE transportam parâmetros CAN selecionados. USB-C suporta dados, diagnóstico, configuração e atualizações de firmware.
61 × 42 × 15 mm, 24 g e proteção IP54. Respeite os limites de alimentação e instalação indicados no manual.
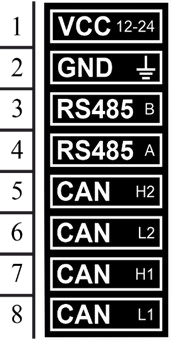
| Pino | Designação | Função |
|---|---|---|
| 1 | VCC | Polo positivo da alimentação |
| 2 | GND | Polo negativo da alimentação |
| 3 | B / H3 | RS485 B para o localizador GPS / CAN3 H para o veículo* |
| 4 | A / L3 | RS485 A para o localizador GPS / CAN3 L para o veículo* |
| 5 | H2 | CAN2 H para o veículo |
| 6 | L2 | CAN2 L para o veículo |
| 7 | H1 | CAN1 H para o veículo |
| 8 | L1 | CAN1 L para o veículo |
* CAN3 partilha os pinos 3–4 com RS485. Estas funções não podem ser utilizadas em simultâneo; CAN3 requer firmware especializado. A aparência do conector é reproduzida a partir da página 4 do manual.
Ligue RS485 A a A e B a B. Ligue cada par CAN H/L de acordo com o esquema do veículo em questão. Solicite o esquema através de support@edvado.com, indicando o modelo do veículo e a versão do módulo.
Ligue USB-C ao CAN Configurator, abra a porta COM e leia as definições atuais. Escolha um programa de veículo suportado e guarde. Altere o programa apenas com o barramento CAN desligado ou a ignição desligada; volte a ligar a porta COM após o reinício.
ALIMENTAÇÃO: verde — alimentação externa ligada. IGNIÇÃO: azul — um sinal luminoso intermitente por segundo em funcionamento normal; três sinais luminosos intermitentes indicam que a ignição está ligada.
A transmissão de dados BLE é diferente da configuração do módulo através de Bluetooth. A configuração por Bluetooth requer firmware especializado. Ative o BLE e selecione até quatro parâmetros CAN dinâmicos necessários para a integração universal abaixo. Os dados só são transmitidos quando são suportados pelo programa CAN selecionado e estão presentes no barramento CAN do veículo.
Os dados do fabricante contêm até cinco parâmetros do barramento CAN: o primeiro é fixo, código 51 (can_sequrity_state, sinalizadores de segurança), seguido de quatro parâmetros dinâmicos. Se forem selecionados mais de cinco parâmetros, os parâmetros dinâmicos alternam; o intervalo predefinido é de 10 segundos.
Num localizador GPS DOT que suporte a integração universal de sensores BLE, introduza o endereço MAC do leitor como 12 caracteres hexadecimais sem separadores e utilize esta cadeia de extração completa:
FF#T220:[B11,B12,B13,B14];FF#T221:[B16,B17,B18,B19];FF#T222:[B21,B22,B23,B24];FF#T223:[B26,B27,B28,B29]T220 → VAL_10; T221 → VAL_11; T222 → VAL_12; T223 → VAL_13. A cadeia extrai os quatro valores dinâmicos pela ordem do pacote, não os códigos dos parâmetros. As unidades e os fatores de escala são específicos de cada parâmetro: o valor de combustível 982 no exemplo significa 98.2 L; não aplique 0.1 a todos os valores.
Pacote: tipo de dados do fabricante 0xFF; prefixo 16 0F, tipo de sensor BC, campo reservado 00, seguido de até cinco blocos de 5 bytes (código de 1 byte + valor de 4 bytes, com o byte menos significativo primeiro no exemplo). Consulte as páginas 11–12 para obter a estrutura completa.
Obtenha junto da assistência da EDVADO o firmware adequado à versão do módulo. Coloque-o na mesma pasta que o CAN Configurator, selecione Atualizar firmware e aguarde o reinício automático. A configuração de CAN3 e de Bluetooth faz parte das funções de um firmware especial. As capturas de ecrã e os números de programa apresentados como exemplo não são definições recomendadas para o seu veículo. Não pressuponha a compatibilidade com qualquer localizador GPS apenas por este dispor de BLE ou RS485.
Escolha um localizador GPS DOT com receção DTA-CAN através de RS485 ou integração de sensores BLE universais confirmada. Antes de encomendar ou ligar, confirme com o apoio técnico da EDVADO a compatibilidade entre o firmware do localizador GPS, o firmware do leitor, o programa CAN e os parâmetros selecionados. A presença de uma interface, por si só, não comprova a compatibilidade.
Contactar o apoio da EDVADOContacte a equipa certa
A. Vivulskio g. 7, Vilnius 03220, Lituânia
A morada continua disponível sem carregar o Google. Ative o Maps apenas se concordar em enviar dados de ligação para o Google.
Escritório de VilniusA. Vivulskio g. 7, Vilnius 03220, Lituânia