2つのCANバスインターフェース
CAN1とCAN2は車両のCANバスに直接接続します。正しいプログラムと車両に適した配線図を選択してください。


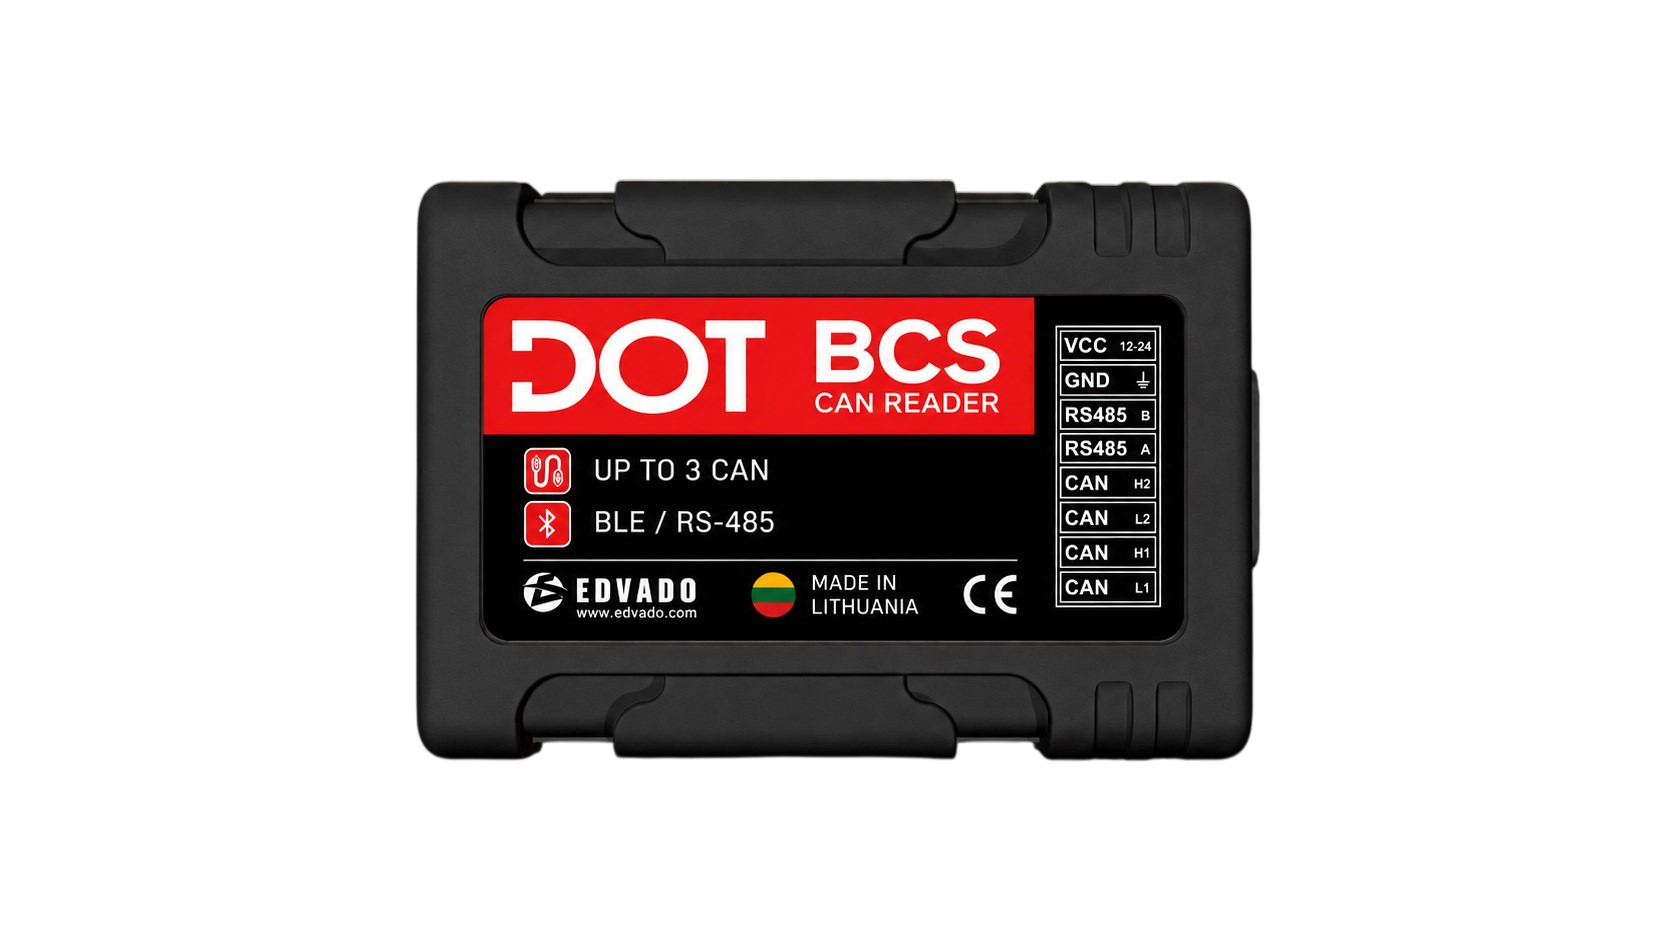
DOT BCS reads and processes vehicle or machinery CAN data and transmits it to a tracker. Available parameters depend on the vehicle, the selected CAN decoding program and the installed firmware. J1939 support does not imply compatibility with every vehicle.
CAN1とCAN2は車両のCANバスに直接接続します。正しいプログラムと車両に適した配線図を選択してください。
RS485はDTA-CANを使用し、BLEアドバタイジングで選択されたCANパラメータを送信します。USB-Cはデータ転送、診断、設定、ファームウェア更新に対応しています。
61 × 42 × 15 mm、24 g、保護等級IP54。取扱説明書に記載されている電源および設置に関する制限を守ってください。
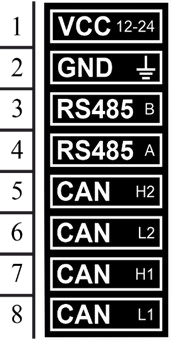
| ピン | 名称 | 機能 |
|---|---|---|
| 1 | VCC | 電源プラス |
| 2 | GND | 電源マイナス |
| 3 | B / H3 | RS485 Bはトラッカーへ / CAN3 Hは車両へ* |
| 4 | A / L3 | RS485 Aはトラッカーへ / CAN3 Lは車両へ* |
| 5 | H2 | CAN2 Hを車両へ接続 |
| 6 | L2 | CAN2 Lを車両へ接続 |
| 7 | H1 | CAN1 Hを車両へ接続 |
| 8 | L1 | CAN1 Lを車両へ接続 |
* CAN3はRS485とピン3–4を共有します。これらの機能は同時に使用できません。CAN3には専用のファームウェアが必要です。コネクタの外観はマニュアルの4ページから転載しています。
RS485のAをAに、BをBに接続してください。各CAN H/Lペアは、対象車両の配線図に従って接続してください。車両モデルとモジュールのバージョンを明記して、support@edvado.comに配線図を依頼してください。
USB-CをCAN Configuratorに接続し、COMポートを開いて現在の設定を読み取ってください。対応する車両プログラムを選択して保存してください。プログラムの変更は、CANバスを切り離した状態、またはイグニッションをオフにした状態でのみ行ってください。再起動後にCOMポートを再接続してください。
電源:緑 — 外部電源が接続されています。イグニッション:青 — 通常動作時は毎秒1回点滅し、3回の点滅はイグニッションがオンであることを示します。
BLEデータ送信は、Bluetooth経由でのモジュール設定とは異なります。Bluetoothによる設定には専用のファームウェアが必要です。BLEを有効にし、以下の汎用連携に必要な動的CANパラメーターを最大4つ選択してください。データは、選択したCANプログラムでサポートされ、かつ車両のCANバス上に存在する場合にのみ送信されます。
メーカーのデータには、最大5つのCANパラメータが含まれます。最初のパラメータは固定のコード51(can_sequrity_state、セキュリティフラグ)で、その後に4つの動的パラメータが続きます。5つを超えるパラメータを選択すると、動的パラメータが順番に切り替わります。デフォルトの間隔は10秒です。
汎用BLEセンサー連携に対応したDOTトラッカーで、リーダーのMACアドレスを区切り文字なしの12桁の16進数で入力し、次の抽出文字列全体を使用してください:
FF#T220:[B11,B12,B13,B14];FF#T221:[B16,B17,B18,B19];FF#T222:[B21,B22,B23,B24];FF#T223:[B26,B27,B28,B29]T220 → VAL_10; T221 → VAL_11; T222 → VAL_12; T223 → VAL_13. この文字列は、パラメーターコードではなく、4つの動的な値をパケット内の順序で抽出します。単位とスケーリングはパラメーターごとに異なります。例の燃料値982は98.2 Lを意味します。すべての値に0.1を適用しないでください。
パケット:メーカーデータのタイプは0xFF。プレフィックス16 0F、センサータイプBC、予約フィールド00に続き、最大5個の5バイトブロック(1バイトのコード + 4バイトの値、例ではリトルエンディアン)が配置されます。全体の構造については11–12ページを参照してください。
モジュールのバージョンに適合するファームウェアを EDVADO サポートから入手してください。CAN Configurator と同じフォルダーに配置し、「ファームウェアを更新」を選択して、自動再起動をお待ちください。CAN3 と Bluetooth の設定は、専用ファームウェアの機能です。スクリーンショットや例示されているプログラム番号は、お使いの車両に推奨される設定ではありません。BLE または RS485 を備えているという理由だけで、トラッカーとの互換性があると判断しないでください。
RS485経由のDTA-CAN受信、または汎用BLEセンサーとの連携が確認されているDOTトラッカーを選択してください。注文または接続の前に、トラッカーのファームウェア、リーダーのファームウェア、CANプログラム、選択したパラメーターの組み合わせが適合するか、EDVADOサポートに確認してください。インターフェースがあるだけでは、互換性の証明にはなりません。
EDVADOサポートに問い合わせる適切な担当チームに問い合わせる
A. Vivulskio g. 7, Vilnius 03220, リトアニア
Googleを読み込まなくても住所を確認できます。Googleへの接続データの送信に同意する場合にのみ、Mapsを有効にしてください。
ヴィリニュス事務所A. Vivulskio g. 7, Vilnius 03220, リトアニア