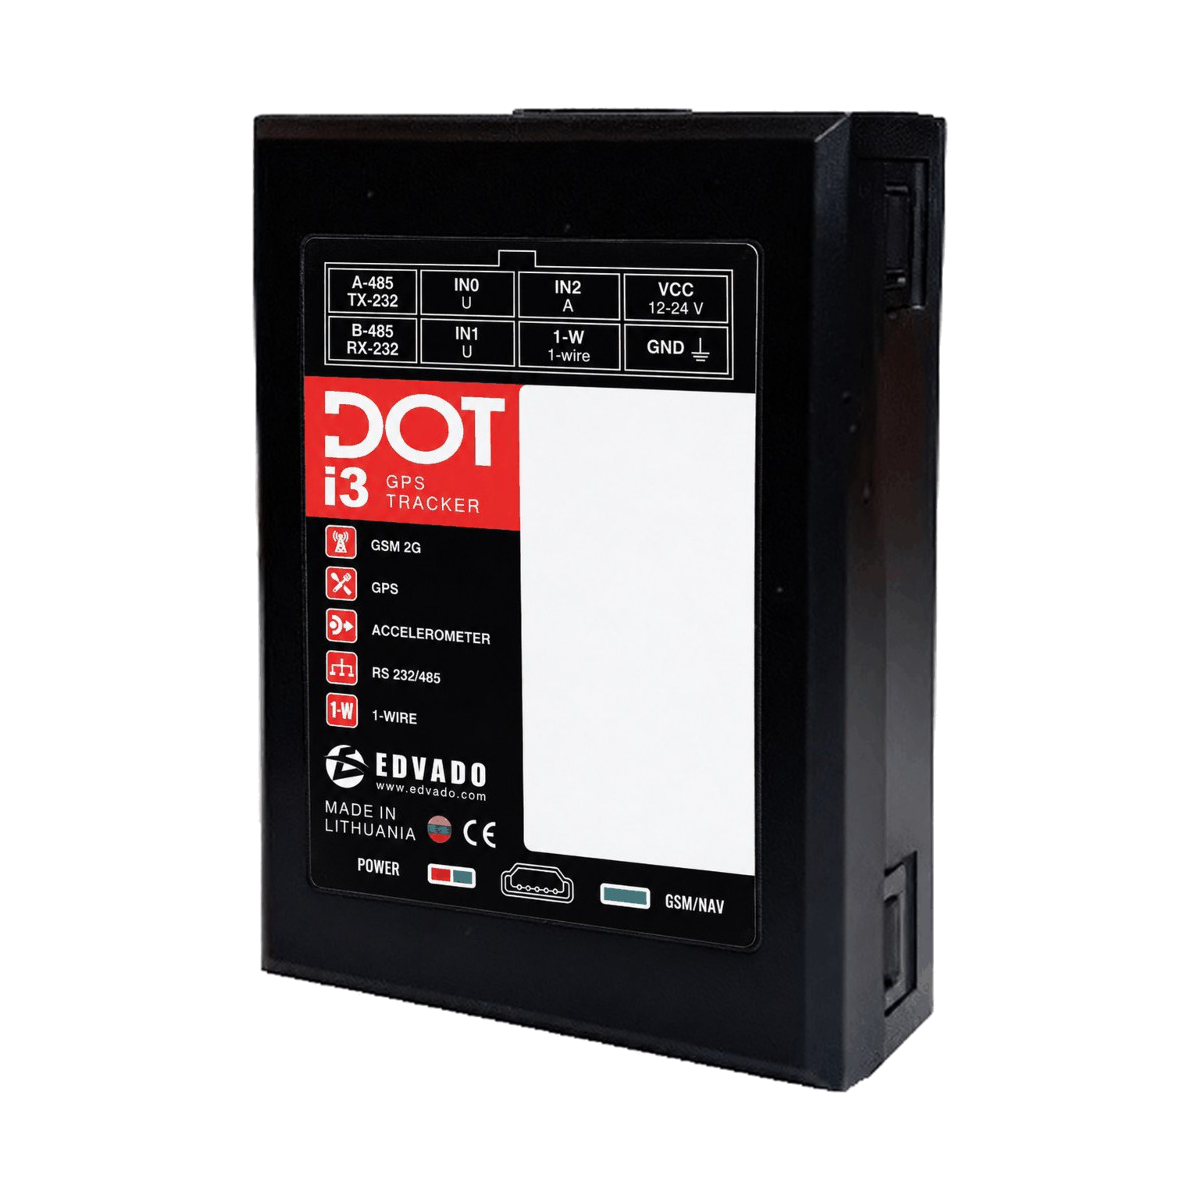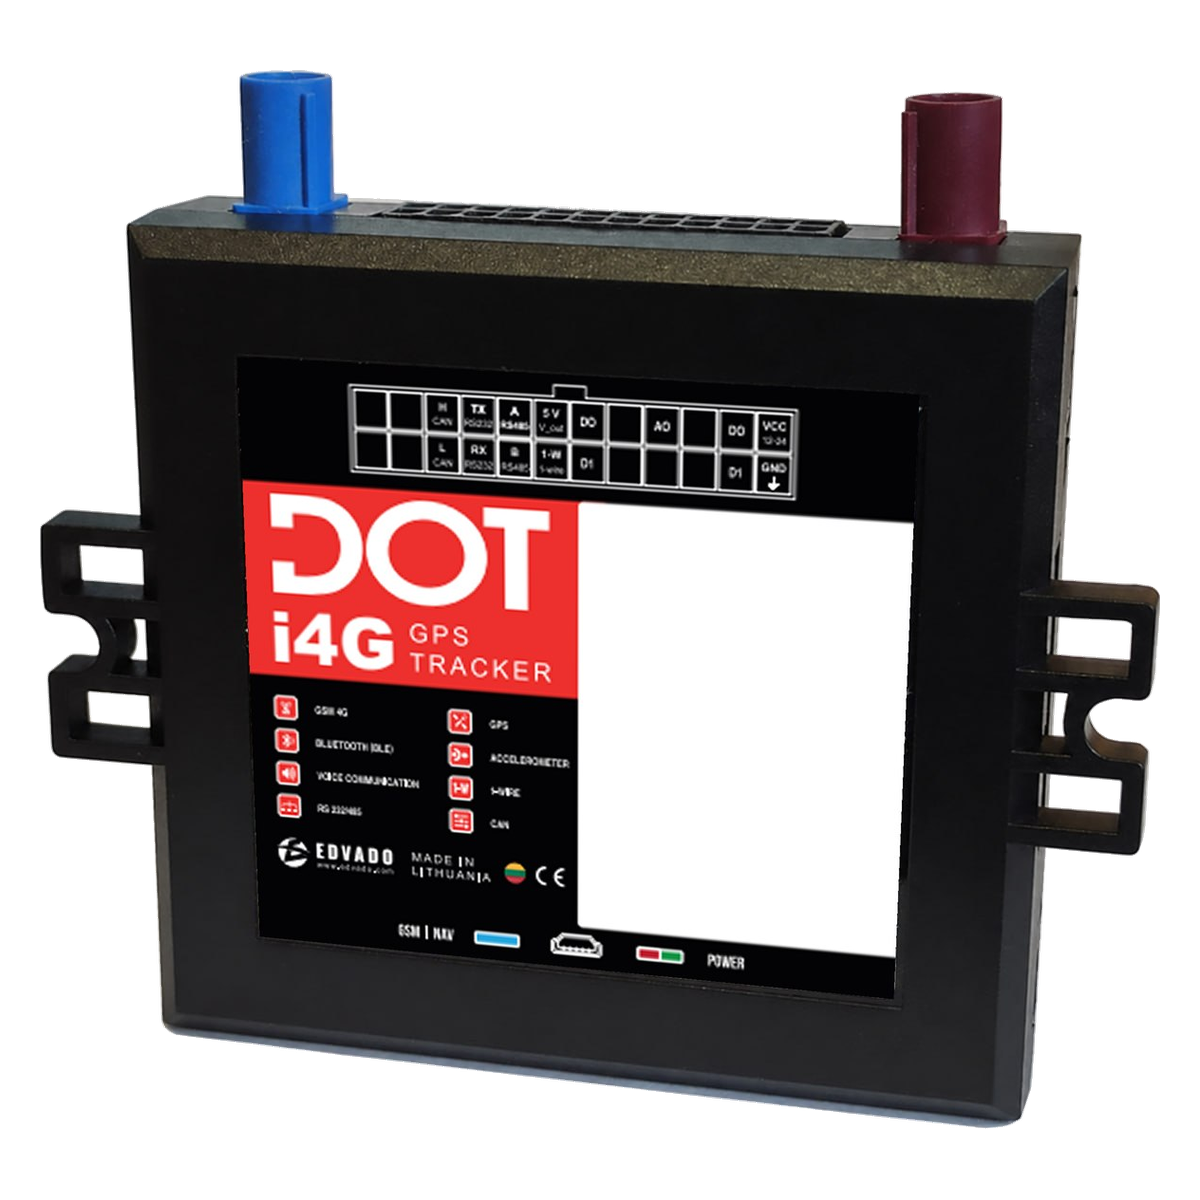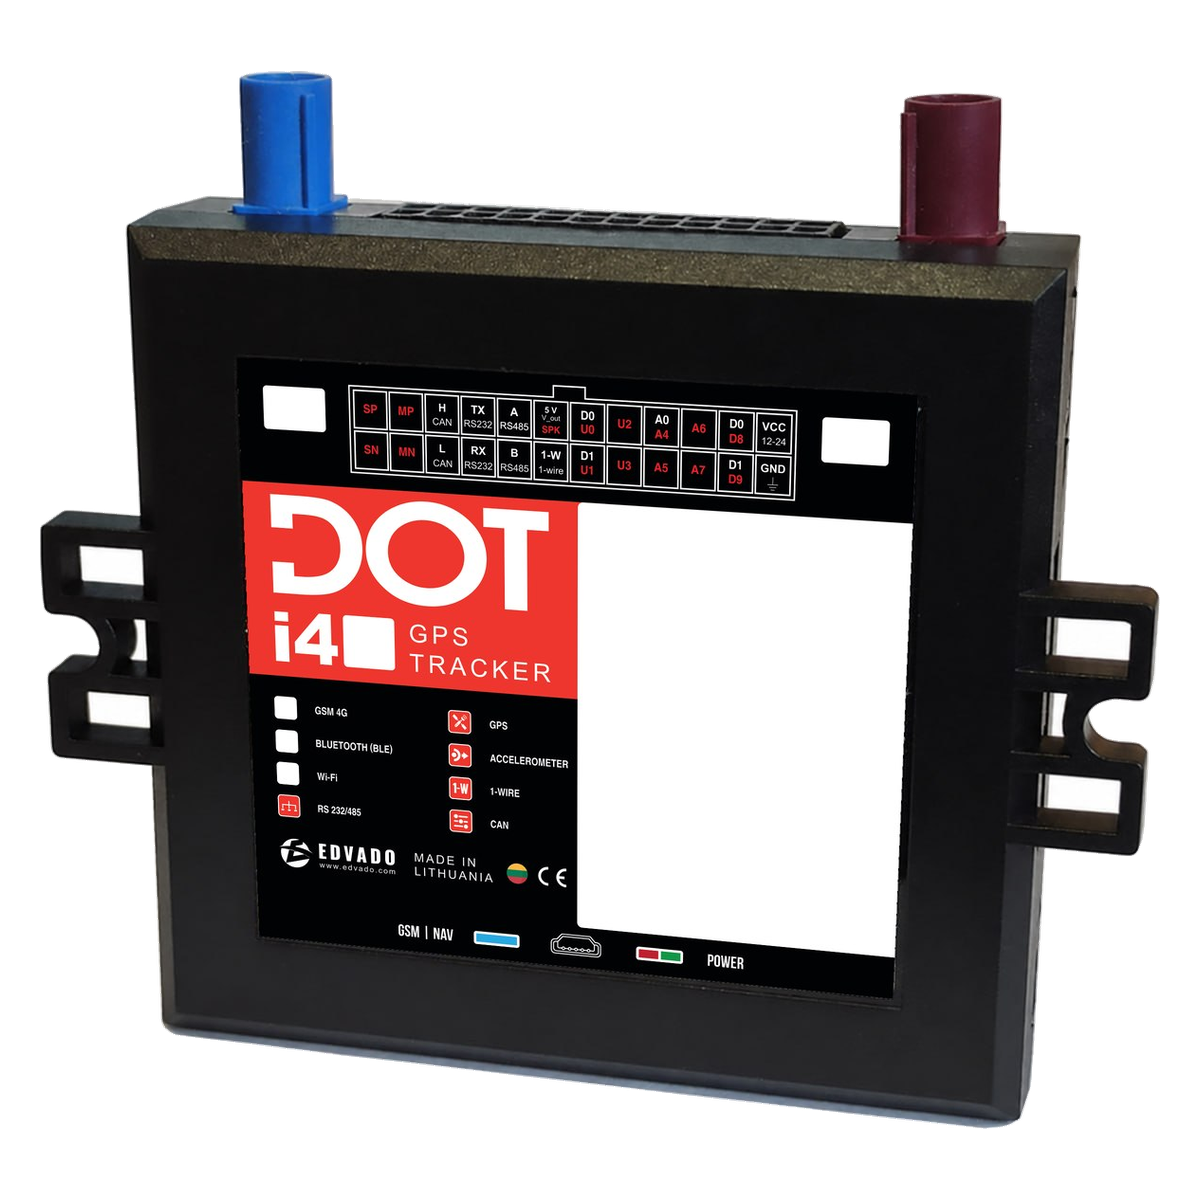
2つの独立したCANバスチャネル
車両専用のサブプログラムを使用して、対応するバスデータを読み取ってください。利用可能なパラメータは、車両、配線、ファームウェアによって異なります。


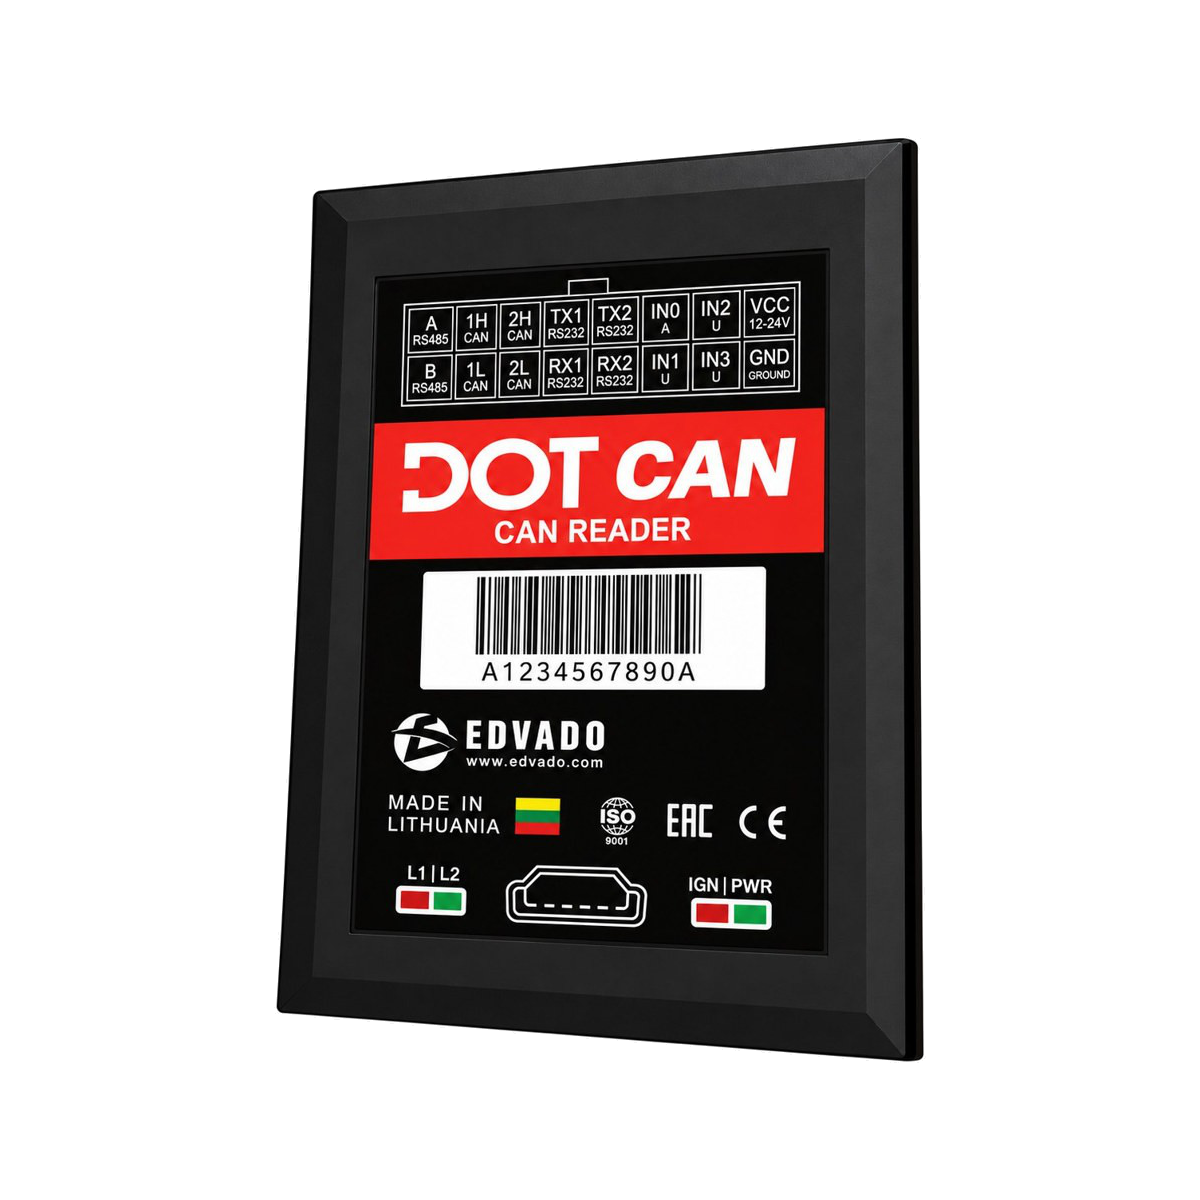
DOT CAN reads vehicle or equipment bus data and transmits the processed results to a monitoring device via RS232, RS485 or USB. It extends trackers that do not have direct access to the vehicle bus.
車両専用のサブプログラムを使用して、対応するバスデータを読み取ってください。利用可能なパラメータは、車両、配線、ファームウェアによって異なります。
シリアルインターフェースはDOT CANを監視機器に接続するために使用し、USBは設定と診断に使用します。
ディスクリート出力は、設定に応じて、速度センサーや周波数出力型の燃料残量センサーを模擬できます。
衛星を利用した車両監視システムで、トラッカーと車両バスを接続するためにDOT CANを使用してください。設置前に、対応車両と、その車両に対応するCANサブプログラムを選択してください。
対象の車両とプログラムについてCAN互換性を確認してください。バス規格に対応していることは、すべての車両との互換性を裏付けるものではなく、すべてのパラメーターの取得を保証するものでもありません。適切な配線図をsupport@edvado.comにご依頼ください。
CAN互換性を確認 →DOT terminals require the appropriate terminal interface mode and vehicle subprogram setting. Third-party terminals require module configuration. Do not assume that all current tracker models support every interface or protocol.
Windows用DOT CANアプリケーションとUSBドライバーを使用して設定および診断を行ってください。マニュアルでは、RS232およびRS485経由でのサブプログラム設定も認められています。最新のソフトウェア、ドライバー、ファームウェアはテクニカルサポートから入手してください。
サブプログラムの変更は、モジュールをCANバスから切り離した状態、または車両のイグニッションをオフにした状態でのみ行ってください。
RS485:仕様表にはDOTCANが記載されていますが、設定セクションには選択可能なCANlogテキストモードについても記載されています。インストールされているファームウェアに照らしてモードを確認してください。DOTCAN RS485プロトコル仕様書はサポートから入手できます。
トラッカーの接続確認のみを目的として、あらかじめ定義されたテストデータを生成します。物理的なCAN1/CAN2バスや車両データは読み取りません。
マニュアルには、USBブートローダーによる更新手順が記載されています。接続を確立し、「ファームウェアを更新」を選択して、検出されたリムーバブルドライブのルートに付属のファームウェアをコピーします。その後、モジュールが再起動します。初期のファームウェアにはWindows 8–10での更新に制限があります。新しいバージョンのWindowsとの互換性があると判断せず、現在利用できる適切な手順についてサポートにお問い合わせください。
16ピンコネクターの表はマニュアルの5ページにあります。ピン5–6はCAN 2として説明されていますが、CAN1のラベルが繰り返し使用されています。IN1–IN3は汎用I/Oと表記されていますが、仕様表では入力数と出力数が別々に記載されています。接続前にサポートに配線図を確認してください。これらのラベルから追加チャンネルの存在を推測しないでください。
適切な担当チームに問い合わせる
A. Vivulskio g. 7, Vilnius 03220, リトアニア
Googleを読み込まなくても住所を確認できます。Googleへの接続データの送信に同意する場合にのみ、Mapsを有効にしてください。
ヴィリニュス事務所A. Vivulskio g. 7, Vilnius 03220, リトアニア